
计算阵列成像如何用“前端算力+光场重建”实现“端侧智能”?
2026-09-23
计算阵列成像如何用“前端算力+光场重建”实现“端侧智能”?
2026-09-23 13:18:24
传统阵列相机的“算力困局”:采集了亿级像素,为什么还要送到后端“慢慢算”?
传统阵列相机虽然能采集亿级像素的画面,但所有图像数据都需要传输到后端服务器进行拼接、分析和存储。这意味着:需要部署专用的拼接服务器、分析服务器、大容量存储阵列——设备买回来了,还要再花几十万买服务器、拉专线、建机房。更关键的是:传输链路成为瓶颈。亿级像素的图像数据量巨大,传统网络传输带宽有限,画面延迟明显。
在应急场景中,每一秒的延迟都可能影响决策的准确性。计算阵列成像能否把“算力搬到前端”,实现“端侧智能”?
计算阵列成像的核心突破在于:将计算能力从后端迁移到前端。它在设备端集成了嵌入式处理器和算力,视频拼接融合在前端完成,直接输出拼接后的视频流。被誉为继胶卷+镜头、传感器+镜头之后的“第三代成像技术”。
观曜科技通过前端阵列像感器与后端算法的紧密协同,能够精准监测超大场景中的各类动态目标。其与清华大学的联合研究成果已入选国际计算机视觉与模式识别会议(CVPR)。
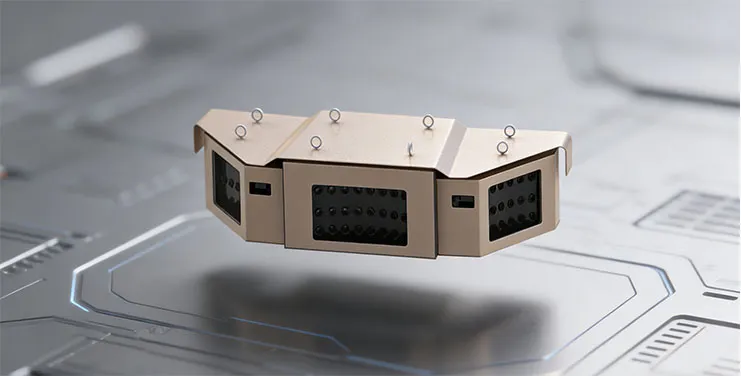
观曜科技的博观大视场复眼探测摄像机OMAT-W150,正是计算阵列成像技术的典型代表。
35目复眼分布孔径:光场采集+计算重建。 OMAT-W150采用35目复眼结构,最大水平视场角可达157°。35个镜头同时采集不同区域的图像,通过光场重建算法融合成一张兼具大视场和高分辨率的全景图。
3亿像素:分辨率远超传统方案。 OMAT-W150全景总像素可达3亿。在数公里外的场景中,车辆、人员、小鸟类的细节依然能被清晰捕捉。
前置AI算力:端侧智能分析。 OMAT-W150搭载前置AI算力,实现目标探测、鸟类分类与识别,自动生成告警事件与态势信息。系统能自动区分目标类型——是人、是车、还是鸟类?判断在设备端自动完成。
纯固态架构:免维护,长期稳定运行。 OMAT-W150采用纯固态架构,无机械易损件,抗振、耐低温,支持长期无人值守运行。
| 拼接方式 | 后端拼接,需专用服务器 | 前端拼接,无需额外设备 |
| 分析方式 | 依赖后端服务器 | 前置AI算力,端侧智能 |
| 传输方式 | 多路原始视频长距离传输 | 单路全景码流 |
| 技术本质 | 物理拼接 | 计算成像 |
计算阵列成像的核心价值是:用阵列结构保证超高分辨率,用光场算法提升感知维度。OMAT-W150用35目复眼分布孔径实现了157°超宽视场与远距离高清兼得,用3亿像素实现了超远距离目标识别,用前置AI算力实现了自动分类告警。
观曜科技的亿像素复眼摄像机已应用于天安门广场全景态势感知、秘鲁钱凯港亿像素全景监控系统等重大场景。它值得选择,因为它让计算阵列成像从“依赖后端服务器、被动记录”变成了“端侧智能、主动感知” ——每一个异常,都在设备端被实时发现和识别。
COPYRIGHT (©) 2026 观曜科技有限公司.
京ICP备2023005875号
技术支持

扫描二维码分享到微信
13910602869